Pilotos de viento en la McIntyre Mini Globe Race 2025–2026 — Una Revisión Comparativa de los Sistemas Hydrovane, Windpilot y South Atlantic
1. Introducción
La McIntyre Mini Globe Race 2025–2026 proporcionó un entorno real exigente para evaluar los pilotos de viento. Los competidores navegaron en solitario a bordo de veleros Class Globe 5.80 de 19 pies en una ruta de larga distancia que incluyó condiciones de viento variadas, mares revueltos, tramos prolongados en popa y las tensiones acumuladas de una circunnavegación oceánica.
En este contexto, un piloto de viento es algo más que una comodidad. Reduce las exigencias físicas del gobierno manual continuo, ayuda a preservar la energía del patrón y puede contribuir a la seguridad cuando el navegante debe atender otras tareas. Al mismo tiempo, la regata puso de manifiesto la dificultad de lograr un autogobierno consistente en cascos pequeños, ligeros y muy sensibles de gobierno.
Este informe revisa las experiencias documentadas de tres sistemas representados en la flota: Hydrovane, Windpilot y South Atlantic. Se centra en el rendimiento reportado, los daños al equipo, los problemas de instalación y configuración, las interferencias ambientales y los requisitos de mantenimiento.
Las observaciones se extraen de actualizaciones de la regata, relatos de los patrones, entrevistas y otro material referenciado a lo largo del informe. Deben interpretarse como observaciones de campo y no como los resultados de una prueba técnica controlada. Los veleros diferían en configuración, carga, inventario de velas, geometría de instalación y técnica del patrón. En consecuencia, los incidentes aquí descritos no pueden, por sí solos, establecer la fiabilidad general ni la superioridad del sistema de un fabricante concreto.
La distinción central a lo largo de esta revisión es entre:
- Fallo mecánico o estructural: daños o mal funcionamiento dentro de la propia unidad de la veleta.
- Problemas relacionados con la instalación: agarrotamiento, desalineación, problemas de montaje o interferencias causadas por la forma en que se ajusta el sistema.
- Problemas del circuito de gobierno: fricción, juego, estiramiento o un guiado ineficiente en los cabos y poleas que conectan el servo-péndulo con el gobierno del velero.
- Desafíos de rendimiento y configuración: condiciones en las que el sistema sigue operativo pero no puede mantener una buen gobierno sin ajustes en el trimado del plano vélico, el equilibrio o la configuración del sistema de gobierno.
- Interferencias ambientales: algas, turbulencias, acción de las olas y otros factores externos que afectan la capacidad del sistema para detectar el viento o generar fuerza de gobierno.
Estas categorías son importantes porque una veleta no es un componente aislado. Su rendimiento depende de la interacción entre el mecanismo, el casco y el timón del velero, la instalación, el circuito de gobierno, el plano vélico y las condiciones del entorno.
2. Hydrovane
Los sistemas Hydrovane utilizan un timón auxiliar independiente. A diferencia de los sistemas servo-péndulo, que transmiten la fuerza de gobierno mediante cabos al timón principal o a la caña del velero, un sistema de timón auxiliar gobierna a través de su propia pala de timón. Esta disposición ofrece una arquitectura de instalación y control diferente, pero también impone exigencias estructurales e hidrodinámicas considerables sobre el espejo de popa y el conjunto del timón auxiliar.
Varios competidores equipados con Hydrovane encontraron problemas durante la regata. Los casos reportados abarcan desde daños mecánicos y agarrotamiento por instalación hasta sobrecorrección, sensibilidad del gobierno y limitaciones bajo configuraciones del plano vélico concretas.
2.1 Ertan Beskardes — Trekka
Ertan Beskardes sufrió un fallo mecánico importante cuando un enlace o componente crítico del mecanismo Hydrovane se perdió durante la regata. Al no disponer de un repuesto adecuado, el sistema dejó de ser fiable para la autogobierno normal.

Antes del fallo, Beskardes había utilizado diferentes configuraciones del plano vélico para gestionar el equilibrio entre velocidad y capacidad de gobierno. Informó que usaba un gran spinnaker A5 y asistía o gobernaba manualmente durante el día, mientras que prefería una configuración solo de foque por la noche para mantener un rumbo más manejable y poder descansar.
Tras el fallo, tuvo que confiar en pequeños pilotos automáticos eléctricos en condiciones favorables y en el gobierno manual cuando las condiciones superaban su capacidad práctica. El incidente ilustra las consecuencias de perder un componente mecánico crítico en una travesía en solitario, especialmente cuando no se dispone de piezas de repuesto.
Significado técnico
Este fue un fallo mecánico reportado, no simplemente una cuestión de trimado de velas o de instalación. También demuestra la importancia de inspeccionar las conexiones vulnerables y considerar la disponibilidad de repuestos adecuados para la navegación oceánica en solitario.
Fuentes: Cobertura de la regata en Sail-World; McIntyre Mini Globe Race.
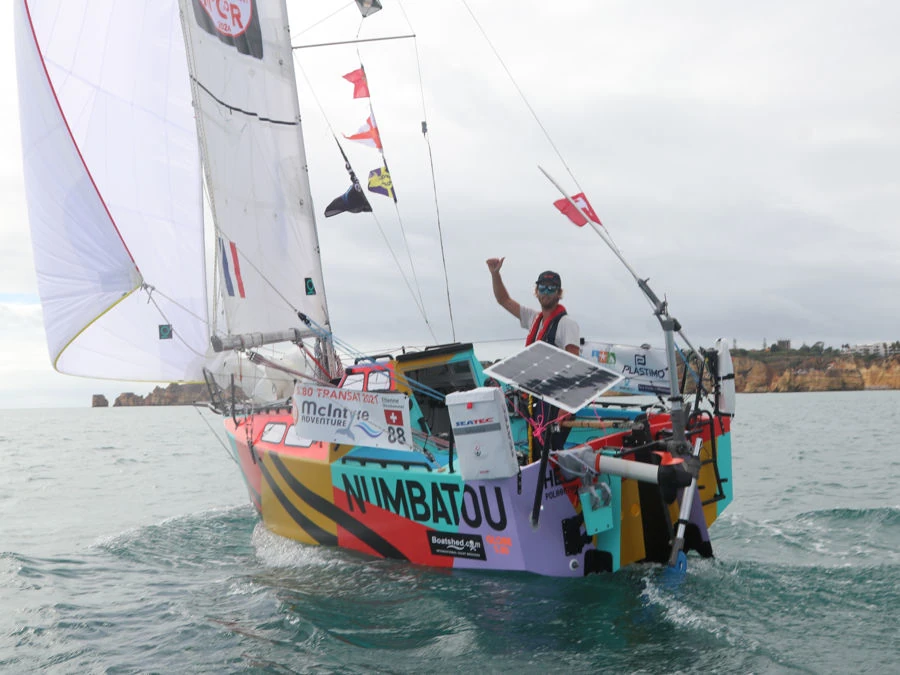
2.2 Jasmine Harrison — Numbatou
Jasmine Harrison encontró tanto dificultades relacionadas con la instalación como un posterior problema estructural con su Hydrovane.
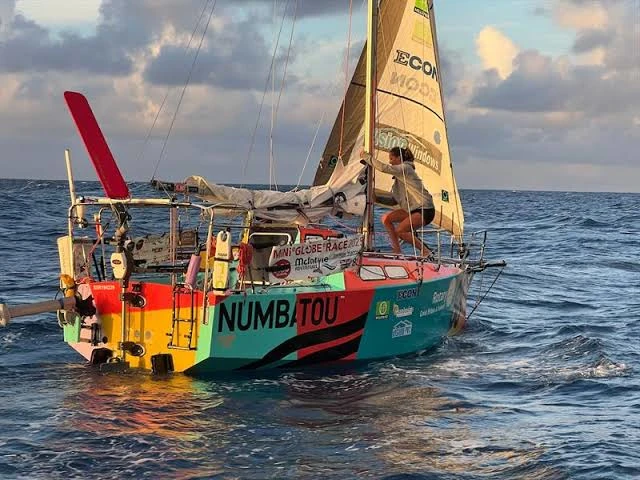
Durante la regata, una modificación en la instalación provocó una presión excesiva en los puntos de montaje inferiores. Esto causó que el sistema del timón auxiliar se agarrotara y le impidió desplazarse libremente. Harrison tuvo que investigar y corregir el problema mientras estaba en el mar. Tras aflojar los pernos afectados y modificar la forma en que se permitía el movimiento del timón principal, logró restablecer el funcionamiento del sistema.
El incidente pone de manifiesto cómo la geometría de montaje y la tensión de los pernos pueden afectar al libre movimiento de un conjunto de timón auxiliar. También muestra que las instrucciones o las prácticas estándar deben aplicarse con cuidado a la geometría específica de un velero pequeño.
Harrison también informó de la dificultad de mantener un rumbo estable en mar formada y con marejada. La naturaleza altamente reactiva del casco del Class Globe 5.80 podía provocar correcciones de rumbo excesivas, produciendo desviaciones pronunciadas del rumbo y reduciendo la velocidad del velero. La carga de trabajo resultante contribuyó a la fatiga y a periodos de gobierno manual.
Más adelante en la regata, Harrison experimentó un fallo estructural cuando parte del estructura del sistema de gobierno del Hydrovane se rompió, según se informó. Realizó una reparación temporal con los materiales disponibles para mantener el sistema funcional.
A pesar de estos contratiempos, Harrison completó con éxito su circunnavegación y recibió el Trofeo Chichester. Su experiencia ilustra tanto las exigencias impuestas al equipo en la regata como la importancia de las habilidades de diagnóstico, adaptación y reparación en el mar.
Significado técnico
El caso de Harrison contiene distintos tipos de problemas que no deben confundirse. El agarrotamiento inicial estaba relacionado con la instalación y el ajuste, mientras que el daño posterior del cuadro fue un incidente estructural. La sobrecorrección que experimentó fue un desafío de rendimiento asociado a la interacción entre el sistema y el movimiento del velero.
Fuentes: Live Sail Die; Sail-World; Cronología de la McIntyre Mini Globe Race; Relato de Harrison.
2.3 Dan Turner — Immortal Game
La experiencia de Dan Turner demostró el efecto de las fuerzas de las velas, el equilibrio del casco y el juego de instalación en un sistema de timón auxiliar.
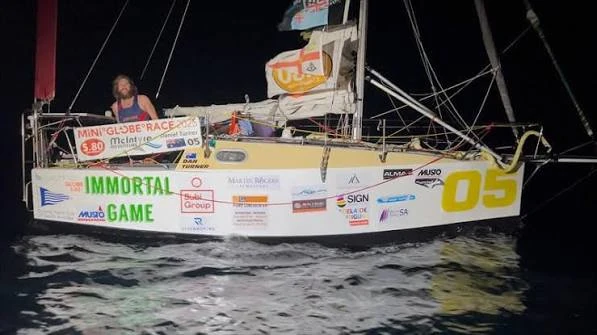
Turner informó de que el Hydrovane tenía dificultades para mantener el rumbo con ciertas configuraciones del plano vélico. En particular, el sistema de gobierno tenía problemas para gestionar las momentos de guiñada generadas por la vela mayor cuando el casco no proporcionaba suficiente resistencia lateral. En algunas condiciones, el velero podía gobernarse con mayor fiabilidad sólo con el foque.
Esta limitación obligó a Turner a reducir velas o cambiar la configuración, aceptando en ocasiones una reducción de la velocidad media. También tuvo que intervenir manualmente cuando la veleta no podía mantener el rumbo deseado.
Turner había reforzado la estructura de popa del Immortal Game durante la construcción del velero. Se trataba de una precaución destinada a distribuir las cargas asociadas al montaje de un timón auxiliar independiente sobre un espejo de popa pequeño de contrachapado.
Más tarde, un vuelco afectó aparentemente a la alineación del sistema, y Turner experimentó más dificultades operativas. La posición de los paneles solares a bordo también creaba consideraciones de juego y flujo de aire para la veleta de la veleta, especialmente al navegar en popa.
Significado técnico
El caso de Turner demuestra que un sistema de timón auxiliar debe considerarse como parte de la configuración general del sistema de gobierno y del equilibrio del velero del velero. La resistencia del espejo de popa, la alineación del montaje, el equilibrio del plano vélico y el movimiento sin obstrucciones de la veleta contribuyen todos a un funcionamiento satisfactorio.
Fuentes: McIntyre Mini Globe Race — Resumen de la Transat; Construcción del velero de Turner; McIntyre Mini Globe Race.
2.4 Renaud Stitelmann — Capucinette
Renaud Stitelmann, el ganador de la regata, también informó de desafíos con el Hydrovane en estados de mar difíciles.
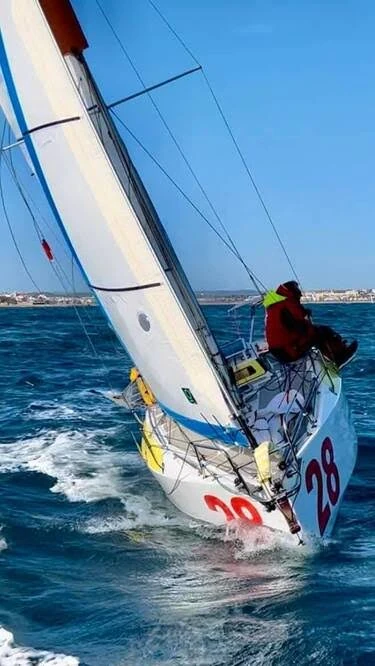
En condiciones duras y confusas, el sistema podía sobrecorregir en respuesta a los movimientos de un casco muy sensible de gobierno. Esto provocaba zigzagueos y pérdida de velocidad del velero. Stitelmann experimentó con un sistema de cordones elásticos para amortiguar o limitar el movimiento del timón y reducir la respuesta excesiva del gobierno.
En mares particularmente confusos, con olas llegando desde múltiples direcciones, la capacidad del sistema para mantener el rumbo se vio aparentemente reducida. Stitelmann a veces tenía que modificar su plano vélico o recurrir a el gobierno manual.
Significado técnico
La experiencia del ganador de la regata es importante porque demuestra que los desafíos de gobierno no se limitaban a navegantes menos experimentados ni a una única instalación. Sin embargo, la dificultad reportada debe entenderse en el contexto del movimiento del casco pequeño, el estado del mar, el equilibrio del plano vélico y la configuración del sistema de gobierno, y no como prueba de una limitación general que afecte a todas las instalaciones Hydrovane.
Fuentes: Practical Boat Owner; McIntyre Mini Globe Race; Video de la regata.
2.5 Pilar Pasanau — Peter Punk
Pilar Pasanau también experimentó desafíos de mantenimiento del rumbo y de sobrecorrección similares a los descritos por otros usuarios de Hydrovane. Los relatos disponibles indican dificultades con el seguimiento y la respuesta del gobierno, pero no establecen una rotura estructural comparable ni un agarrotamiento mecánico en su sistema.
Significado técnico
Su experiencia refuerza la importancia del equilibrio del casco, la configuración del plano vélico y la respuesta del gobierno en veleros pequeños y de desplazamiento ligero. Las dificultades de rendimiento no deben clasificarse automáticamente como fallos mecánicos.
Fuente: Video de la regata.
2.6 Evaluación general de Hydrovane
Los incidentes de Hydrovane descritos en el material fuente cubren varias categorías diferentes:
- Pérdida de componentes mecánicos, según lo reportado por Ertan Beskardes.
- Agarrotamiento relacionado con la instalación y daños estructurales, como los experimentados por Jasmine Harrison.
- Limitaciones de gobierno y de las fuerzas del plano vélico, según lo reportado por Dan Turner.
- Sobrecorrección y dificultades de mantenimiento del rumbo en mar formada o confusos, según lo reportado por Renaud Stitelmann y Pilar Pasanau.
- Consideraciones de juego y alineación que involucran el equipo a bordo y la disposición del montaje.
Estos casos muestran que las exigencias del Class Globe 5.80 pueden exponer vulnerabilidades en la instalación completa y en la configuración operativa. También muestran que algunos problemas se corrigieron mediante ajuste o adaptación, mientras que otros implicaron daños físicos.
Los informes no proporcionan una tasa de fallos estandarizada, ni establecen el estado de cada Hydrovane utilizado en la flota. Una comparación fiable requeriría información coherente sobre el total de unidades, horas de funcionamiento, historial de mantenimiento, geometría de instalación y la severidad de las condiciones encontradas.
3. Windpilot
Los sistemas servo-péndulo Windpilot utilizan una veleta de viento para controlar una pala sumergida del servo-péndulo. El flujo de agua que actúa sobre la pala genera la fuerza transmitida a través de cabos de gobierno al sistema de gobierno principal del velero.
Esta disposición depende de que varios elementos funcionen conjuntamente: la veleta debe recibir un flujo de aire limpio, la pala sumergida debe operar en un flujo de agua adecuado, y los cabos de gobierno deben transmitir el movimiento de manera eficiente. Los relatos de la regata sobre los usuarios de Windpilot describen principalmente interferencias ambientales, conflictos de instalación o disposición y desafíos operativos, en lugar de fallos estructurales catastróficos de la unidad principal.
Se informó que dos competidores en la flota utilizaron sistemas Windpilot: Jakub Ziemkiewicz y Christian Sauer.
3.1 Jakub Ziemkiewicz — BIBI
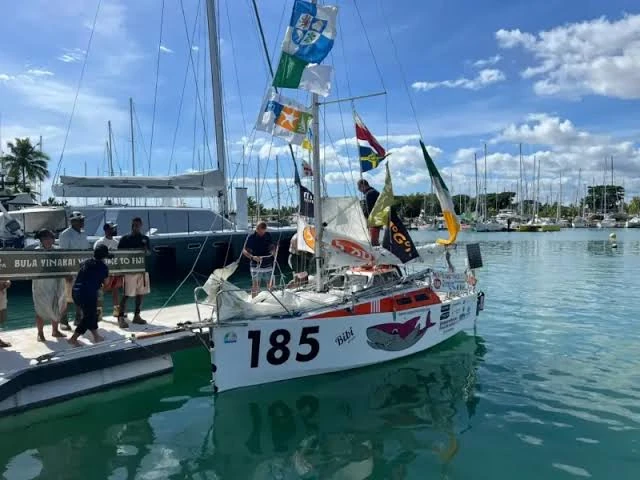
La experiencia de Jakub Ziemkiewicz a bordo del BIBI pone de relieve los efectos del ensuciamiento y las características de navegación del Class Globe 5.80.
Suciedad por algas
Durante las travesías atlánticas, Ziemkiewicz se encontró con sargazos flotantes. Las algas se acumulaban alrededor de la pala sumergida del servo-péndulo, interfiriendo con el flujo de agua necesario para generar la fuerza de gobierno. Tuvo que limpiar el ensuciamiento manualmente en repetidas ocasiones para restablecer el funcionamiento.
Se trata de una obstrucción ambiental y no de evidencia de un mecanismo interno roto. Sin embargo, aún puede inutilizar el gobierno efectivo y requerir una intervención potencialmente peligrosa en la popa.
Rendimiento con vientos flojos
Ziemkiewicz también informó de frustración en vientos muy ligeros. Un sistema servo-péndulo depende de un flujo de agua relativo suficiente sobre su pala sumergida para producir una fuerza de gobierno útil. Cuando la velocidad del velero disminuye, la fuerza hidrodinámica disponible también se reduce, limitando la capacidad del sistema para corregir el rumbo del velero.
Rumbo en popa y equilibrio del casco
Ziemkiewicz tuvo dificultades para mantener un rumbo estable en popa en mar formada y con marejada. Su inventario limitado de velas restringió su capacidad para equilibrar el velero con precisión en cada condición. Cuando el velero se desequilibraba, podía deslizarse o guiñar significativamente al descender por las olas.
Utilizó la configuración de las tablas de deriva del velero para mejorar la estabilidad direccional. Bajar las tablas de deriva ayudó a reducir el deslizamiento lateral y proporcionó una plataforma más estable para el sistema de autogobierno. Se informó que una de las cajas de tablas de deriva sufrió daños bajo cargas pesadas, pero el relato disponible no establece que este daño fuera causado por el Windpilot en sí.
A pesar de estos desafíos, Ziemkiewicz completó la regata y logró un sexto puesto en la clasificación general.
Significado técnico
El caso de Ziemkiewicz ilustra cómo el ensuciamiento, la baja velocidad del velero, el equilibrio del plano vélico y la dinámica del casco pueden limitar un sistema servo-péndulo sin indicar necesariamente un defecto mecánico en la unidad de la veleta.
Fuentes: Afloat; Southern Wooden Boat Sailing; McIntyre Mini Globe Race — Etapa 2; McIntyre Mini Globe Race.
3.2 Christian Sauer — Argo
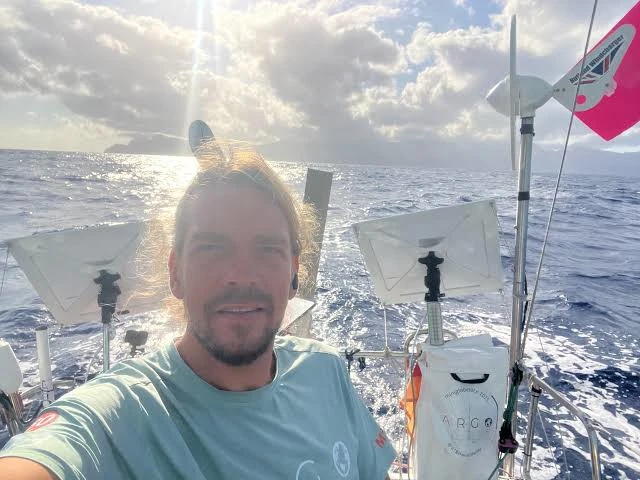
La experiencia de Christian Sauer a bordo del Argo involucró obstrucción del flujo de aire, turbulencia submarina y alineación del montaje.
Obstrucción del flujo de aire
Durante la primera parte de la regata, Sauer descubrió que la posición de sus paneles solares interfería con el flujo de aire que llegaba a la veleta del Windpilot. La turbulencia y la obstrucción pueden reducir la capacidad de la veleta para detectar con precisión los cambios en la dirección del viento aparente, afectando la respuesta del sistema. Sauer consideró cambios en la disposición de los paneles solares para mejorar el flujo de aire.
Turbulencia submarina
Sauer también informó de dificultades asociadas a la estela y la turbulencia creadas por las tablas de deriva montadas en el espejo de popa del velero. La pala sumergida del servo-péndulo Windpilot estaba situada en un agua afectada por el casco y los apéndices. Este flujo perturbado podía reducir la efectividad y la consistencia de la fuerza hidrodinámica que actuaba sobre la pala.
El equilibrio del velero y la relación entre los apéndices y la veleta requerían, por tanto, una atención cuidadosa.
Alineación de la mordaza de montaje
Más tarde, en el Pacífico, la mordaza de montaje aparentemente se salió de su alineación bajo los repetidos impactos y cargas de la navegación oceánica. Esto afectó al funcionamiento del sistema y aumentó la carga de trabajo del patrón. Sauer también se enfrentó a un problema en el sistema eléctrico, lo que contribuyó a periodos de gobierno manual.
Sauer describió la dificultad de lograr un rumbo estable, señalando que ni la veleta ni el piloto automático eléctrico podían gestionar consistentemente el velero en las condiciones que encontró. Incluso el gobierno manual era exigente.
Significado técnico
El caso de Sauer demuestra cómo el flujo de aire, el flujo submarino, la seguridad del montaje y el equilibrio general del velero pueden combinarse para influir en el rendimiento de la autogobierno. También subraya la necesidad de distinguir el rendimiento del mecanismo de la veleta de las condiciones externas de disposición y montaje.
Fuentes: McIntyre Mini Globe Race — Informe de la Etapa Uno; Sail-World; Practical Boat Owner.
3.3 Evaluación general de Windpilot
Los casos de Windpilot documentados en el material fuente se refieren principalmente a:
- Suciedad por algas en la pala sumergida del servo-péndulo.
- Efectividad hidrodinámica reducida a velocidades muy bajas del velero.
- Obstrucción del flujo de aire causada por el equipo a bordo.
- Turbulencia de los apéndices del casco y la geometría del espejo de popa.
- Deslizamiento y alineación de la mordaza de montaje.
- La necesidad de equilibrar el velero y optimizar la configuración del plano vélico.
Los casos reportados no describen un fallo estructural catastrófico del mecanismo principal del Windpilot. Esta observación no debe interpretarse como prueba de que el sistema es inmune a fallos mecánicos; simplemente refleja los incidentes documentados para los dos veleros equipados con Windpilot en el material disponible.
Las experiencias enfatizan la importancia de un camino de flujo de aire despejado, una colocación submarina adecuada, un montaje seguro y una integración eficiente con el sistema de gobierno del velero.
4. South Atlantic
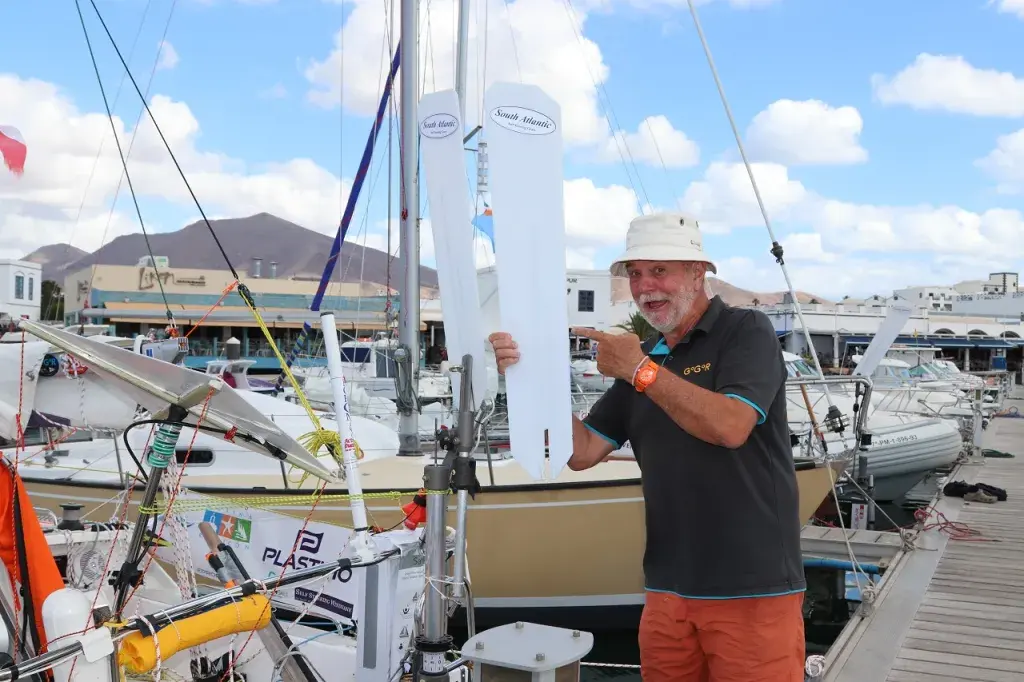
Varios competidores de la flota Class Globe 5.80 utilizaron sistemas servo-péndulo South Atlantic. Las experiencias reportadas proporcionan información útil sobre la importancia del guiado de los cabos de gobierno, la tensión, la fricción, el equilibrio del plano vélico y la relación entre un casco reactivo y las características de gobierno del piloto de viento.
Los relatos disponibles describen sensibilidad en el gobierno, desgaste en el circuito de cabos de gobierno y la necesidad de ajustes continuos. Estos problemas deben evaluarse con cuidado y distinguirse de los fallos de la estructura mecánica principal de la veleta. Un sistema servo-péndulo depende del circuito de transmisión completo entre la pala sumergida y el gobierno del velero, por lo que el estado y la geometría de los cabos y poleas son parte integral de su funcionamiento.
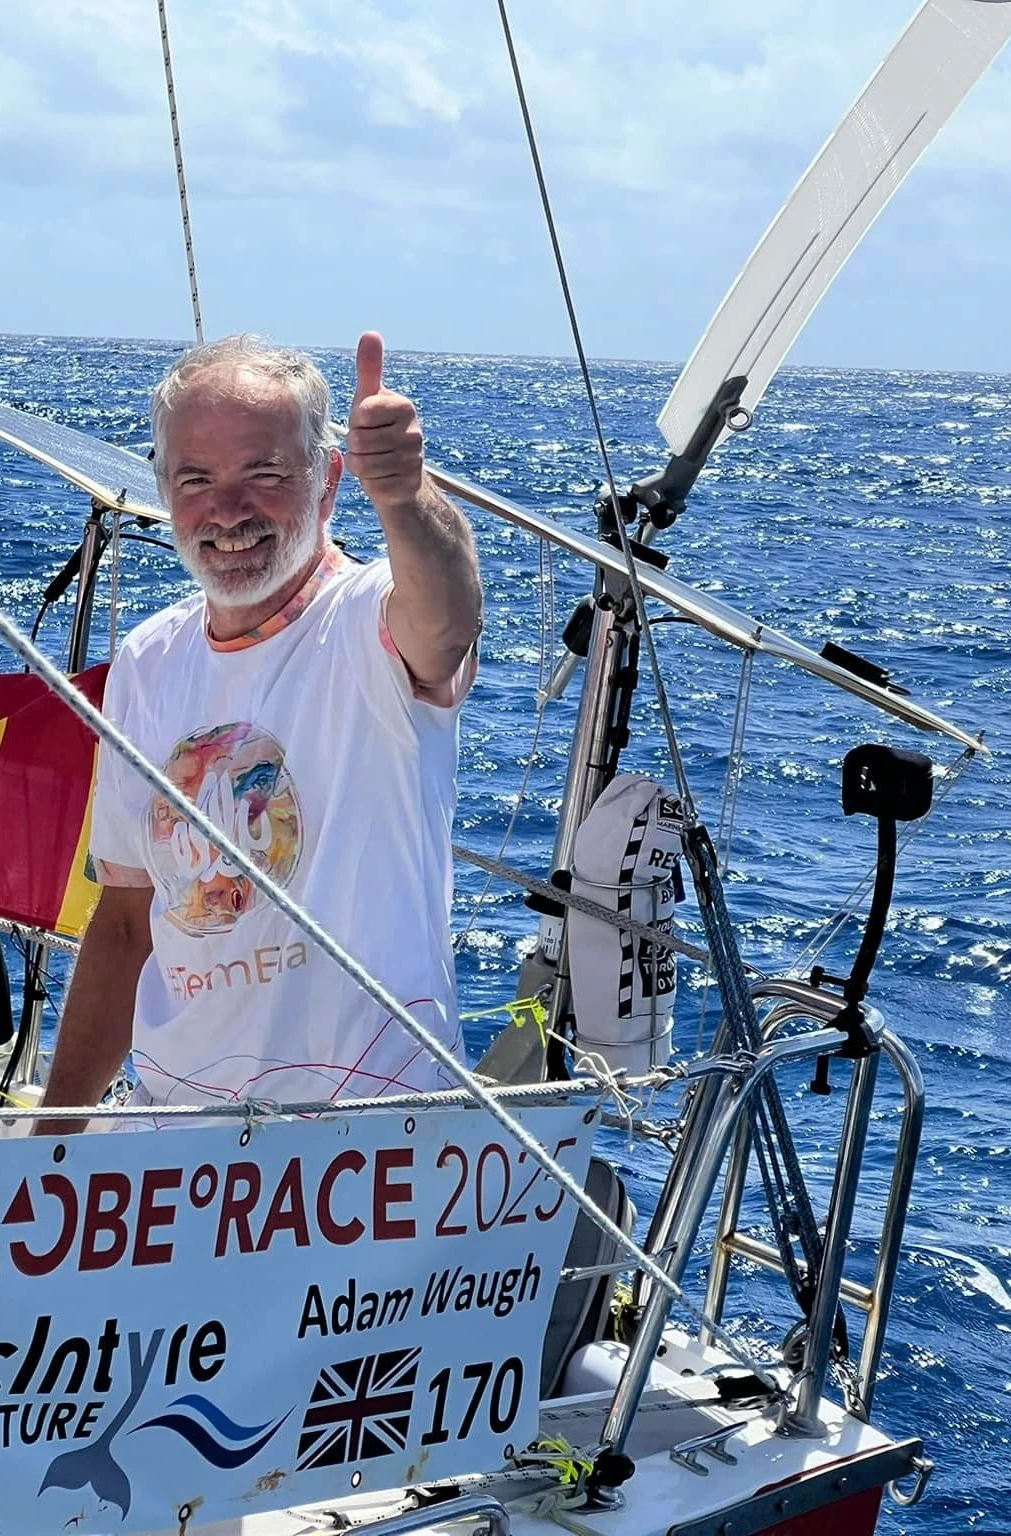
4.1 Adam Waugh — Little Wren
La experiencia de Adam Waugh se centró en el ajuste fino de la relación entre el trimado del plano vélico, la distribución de pesos y la respuesta de la veleta.
Al principio de la regata, se describió al Little Wren como un velero muy sensible de gobierno o «nervioso». En ciertas condiciones, el servo-péndulo podía reaccionar con fuerza cuando las velas no estaban adecuadamente equilibradas. Las rachas y los cambios en el estado del mar podían aumentar las exigencias de gobierno impuestas al sistema, haciendo más difícil mantener un rumbo estable.

Waugh trabajó para mejorar el equilibrio del velero, incluyendo el ajuste de la distribución del equipo y la experimentación con diferentes tamaños de veleta. Estos ajustes le ayudaron a lograr un seguimiento más consistente en condiciones variables.
Finalmente, Waugh habló positivamente sobre la fiabilidad de su sistema South Atlantic. Informó de un rendimiento satisfactorio en diferentes configuraciones de navegación, incluida la navegación con foques gemelos con tangón en popa. Consideró que el sistema era una parte valiosa de su capacidad para completar la regata.
Significado técnico
La experiencia de Waugh demuestra que la la sensibilidad del gobierno no indica necesariamente un fallo mecánico. En un casco pequeño y reactivo, el trimado del plano vélico, la carga y la elección de la veleta pueden afectar materialmente al comportamiento del sistema completo de autogobierno.
Fuentes: Globe 5.80 Transat — Resumen de la Etapa Uno; Globe 5.80 Transat — Etapa Dos; BBC.
4.2 Eric Marsh — Sunbear
El Sunbear de Eric Marsh utilizaba un South Atlantic S 301 que ya había competido anteriormente. La unidad ya había prestado servicio en regatas previas y, por tanto, era una versión anterior del sistema, en lugar de un modelo nuevo y sin usar. Dado este uso previo, es razonable suponer que algunos componentes pueden haber experimentado cierto grado de desgaste cuando se utilizó en la McIntyre Mini Globe Race. Este historial de servicio previo es una consideración importante al evaluar los problemas de mantenimiento reportados durante el evento.
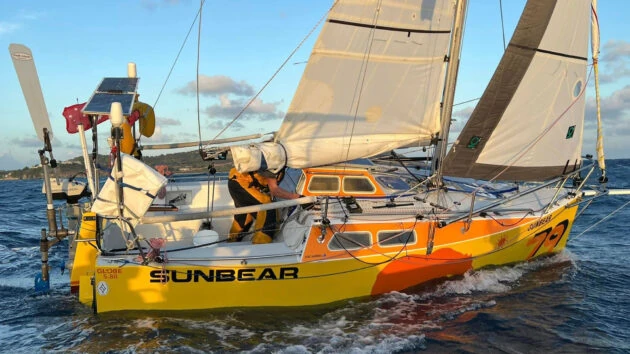
Durante la regata, Marsh encontró desgaste en los cabos de gobierno, lo que requirió atención y eventual sustitución o mejora en Fiji. Estos problemas destacan la importancia de inspeccionar y mantener el circuito de cabos de gobierno, especialmente en equipos con historial de uso previo. Sin embargo, el desgaste de los cabos reportado no debe interpretarse como evidencia de un fallo del mecanismo principal de gobierno del S 301.
La experiencia de Marsh también subraya la importancia de la inspección y el mantenimiento regulares de los sistemas de veleta, especialmente durante una exigente regata de alta mar. En una entrevista antes de la regata, Marsh enfatizó que las veletas necesitan ser cuidadas y que planeaba llevar piezas de repuesto para los componentes que pudieran requerir sustitución. Sus comentarios refuerzan la distinción entre la fiabilidad del diseño de un sistema y el estado de una unidad concreta tras un uso repetido.
La experiencia del Sunbear ilustra por qué debe considerarse el historial de servicio previo de la unidad al evaluar su rendimiento. Los requisitos de mantenimiento observados durante la regata son coherentes con la posibilidad de desgaste en un sistema previamente utilizado y no deben, por sí solos, tomarse como evidencia de una debilidad de diseño fundamental en el South Atlantic S 301.
Fuentes: Practical Boat Owner; Coffs Coast News of the Area; McIntyre Mini Globe Race; Video de Sail-World.
4.3 Josh Kali — Skookum
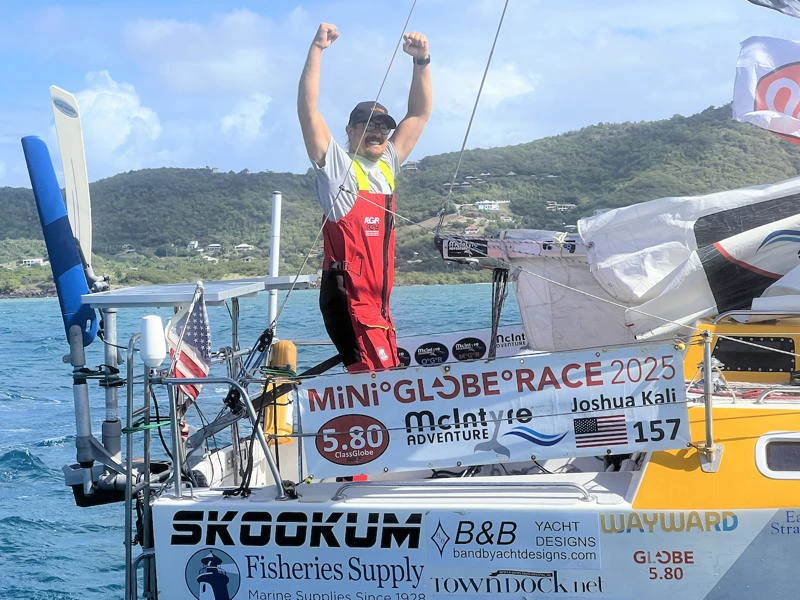
Josh Kali salió de Panamá a bordo del Skookum sin piloto automático electrónico y no llevó ningún piloto automático electrónico durante la regata. Por tanto, confió exclusivamente en su veleta South Atlantic S 301 como sistema de autogobierno durante toda la circunnavegación. Esto convirtió al S 301 en su único medio de gobierno automático, lo que otorgaba una importancia particular a su fiabilidad y al mantenimiento de una configuración de gobierno efectivo durante las largas travesías oceánicas.
La experiencia de Kali implicó una atención continua a la tensión y al guiado de los cabos de gobierno. Un sistema servo-péndulo depende de la transmisión efectiva del movimiento desde la pala sumergida hasta el gobierno del velero. Si los cabos de gobierno se aflojan, se estiran o encuentran una fricción excesiva, parte del desplazamiento de la pala puede no transmitirse de manera efectiva. Esto puede crear una zona muerta en la que la veleta se mueve pero el timón del velero no responde con prontitud, dando lugar a un mantenimiento del rumbo inconsistente.
Kali informó de la necesidad de mantener una tensión adecuada de los cabos y ajustar la disposición del circuito de gobierno. Experimentó con poleas guía personalizadas y modificaciones en la configuración de los cabos para mejorar el seguimiento durante las etapas del Pacífico y el Índico.
A pesar de estos desafíos, Kali continuó dependiendo únicamente de su S 301, sin el respaldo de un piloto automático electrónico. Su experiencia destaca el papel de una instalación correcta, el mantenimiento de los cabos de gobierno y el ajuste continuo para lograr un autogobierno fiable en un velero pequeño, muy sensible de gobierno y destinado a la navegación oceánica.
Significado técnico
El caso de Kali ilustra la importancia del circuito de gobierno completo en un sistema servo-péndulo, particularmente cuando es el único equipo de autogobierno del velero. El juego, la fricción y los guiados ineficientes de los cabos pueden reducir la precisión del gobierno, pero estos síntomas no demuestran por sí mismos un fallo del mecanismo principal de la veleta. Su dependencia exclusiva del S 301 durante toda la regata también proporciona un contexto operativo relevante al evaluar el papel del sistema en la navegación oceánica en solitario.
Fuentes: Josh Kali — Latitude 38; Actualizaciones de regata de Josh Kali.
4.4 Enrutamiento, fricción y estiramiento de los cabos de gobierno
Los casos de South Atlantic plantean una consideración de ingeniería más amplia que se aplica a los sistemas servo-péndulo en general: el circuito de cabos de gobierno es parte del sistema de gobierno, no un accesorio secundario.
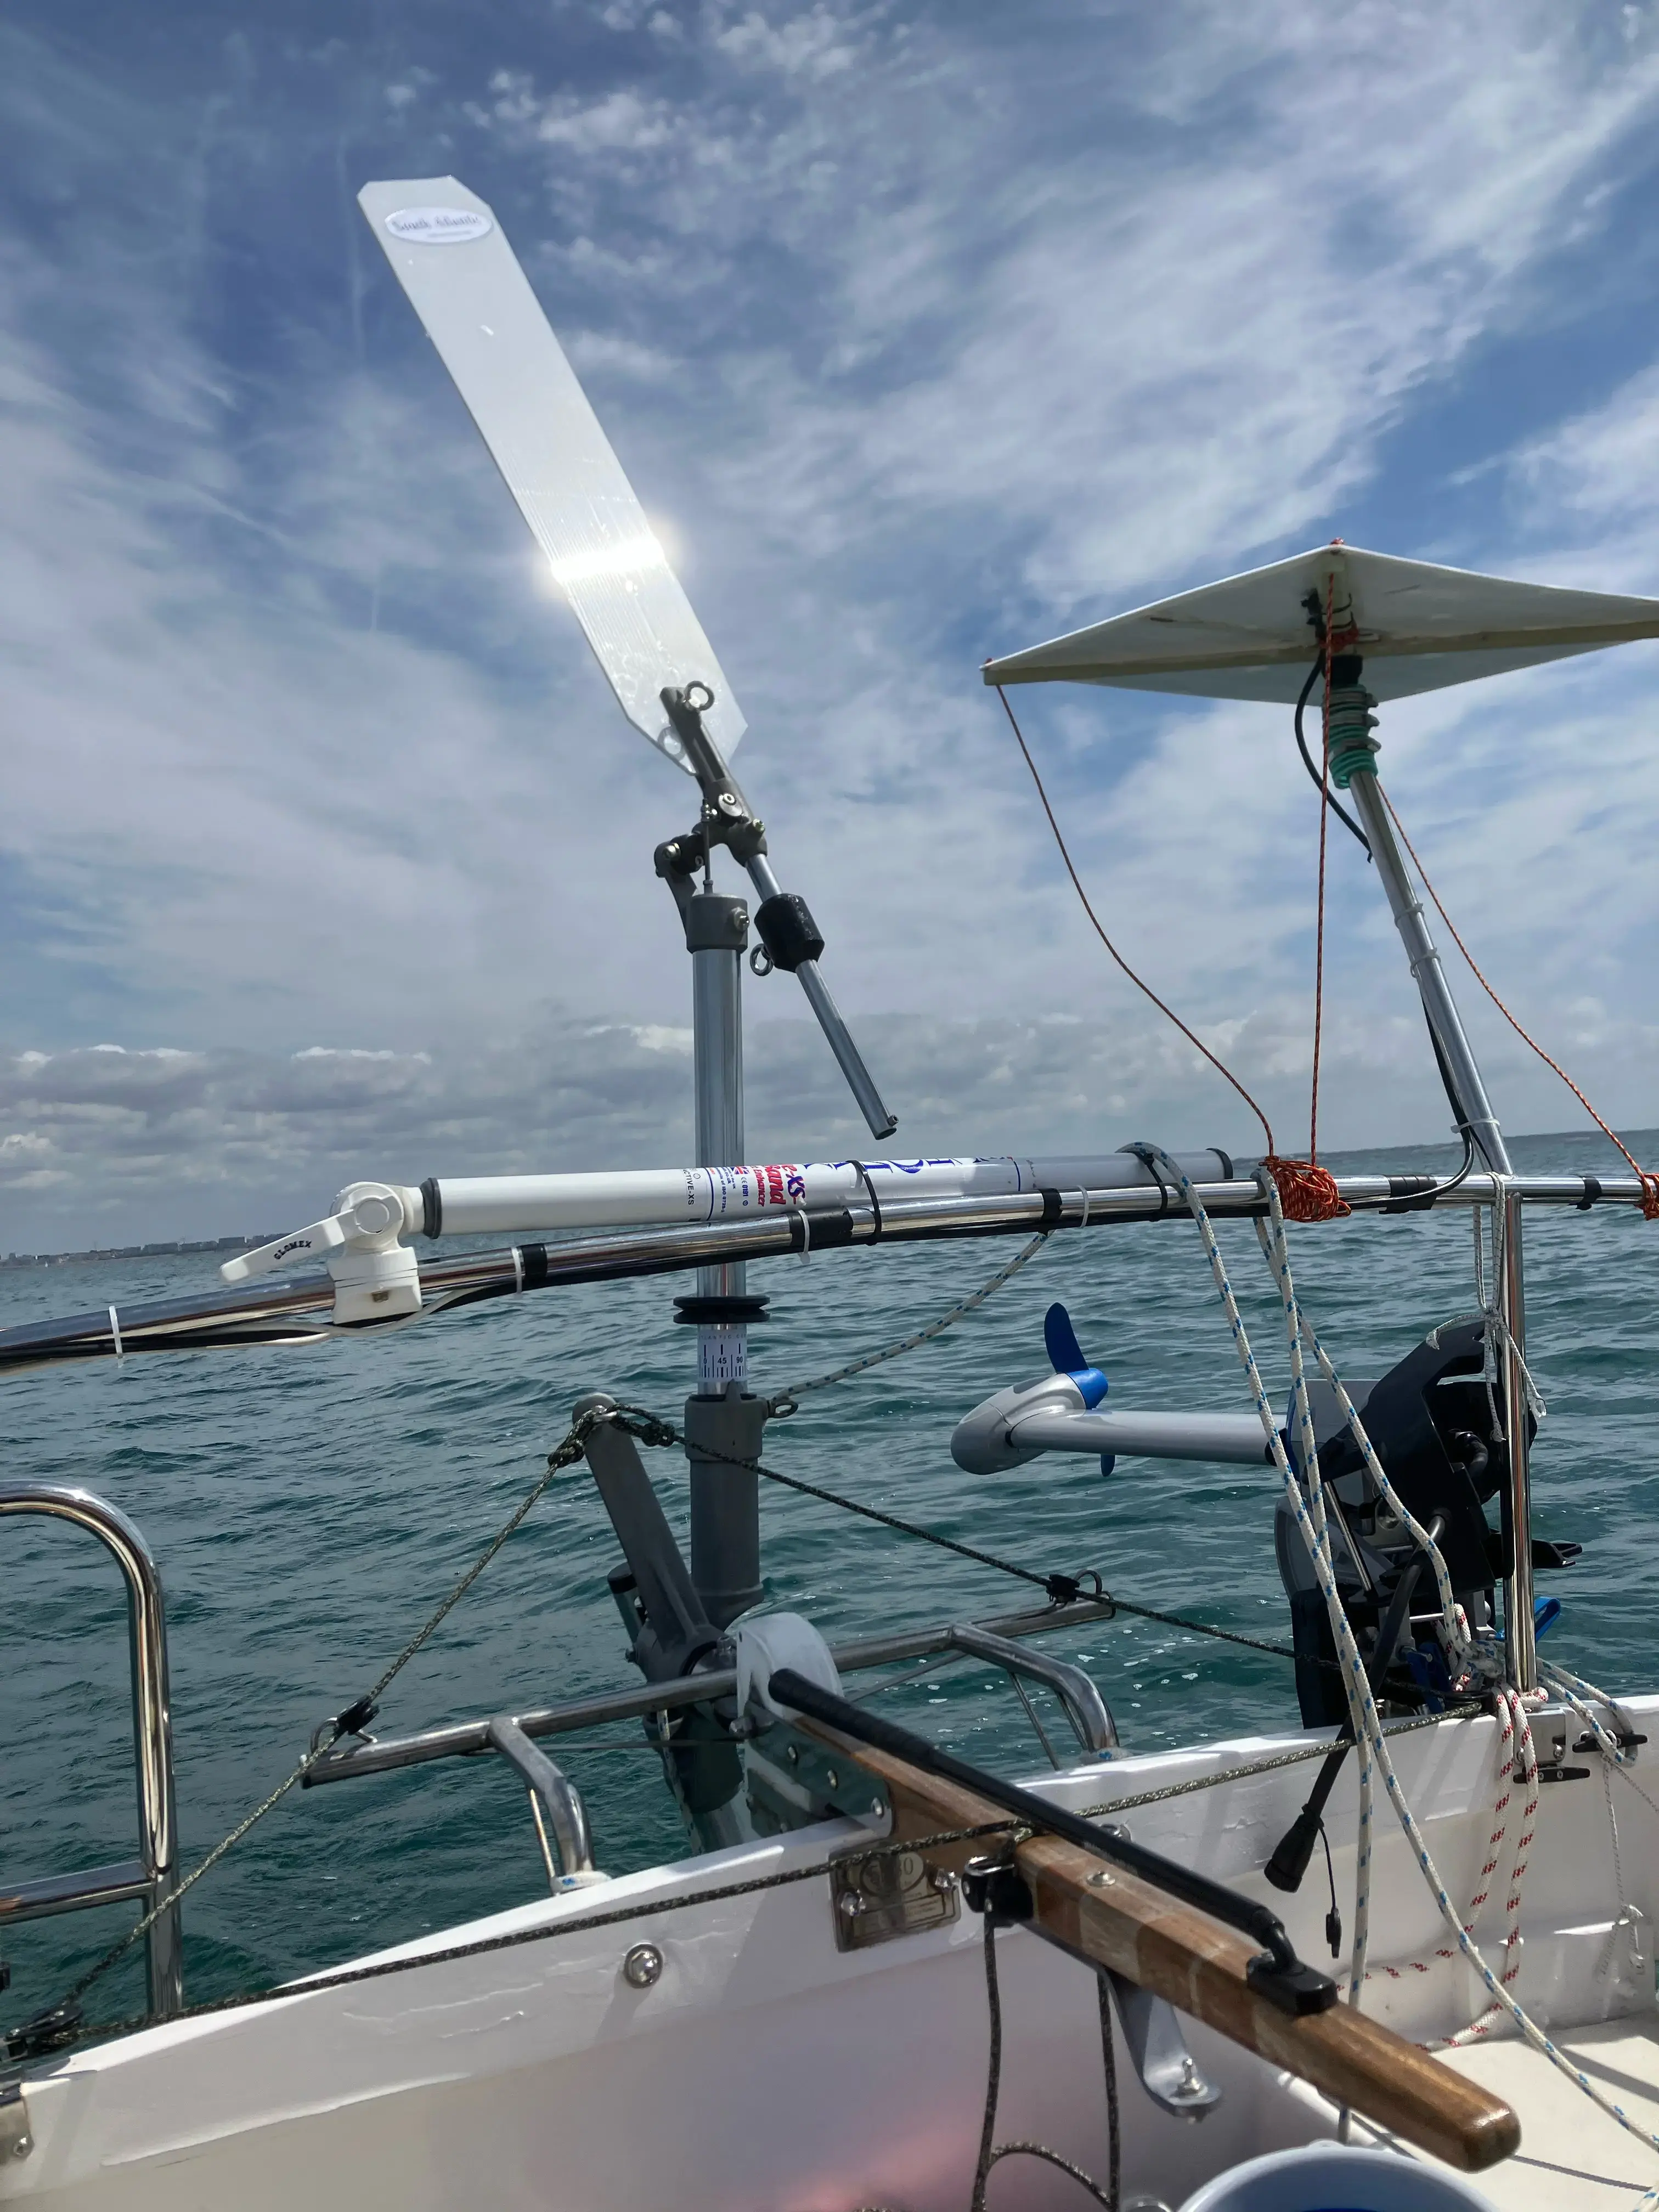
Un circuito bien dispuesto debe transmitir el movimiento de manera eficiente y consistente. Varios factores pueden afectar a esto:
Enrutamiento de los cabos y geometría de las poleas
Cada cambio de dirección del cabo al pasar por una polea introduce cierta fricción. El número de poleas, su alineación, las características de sus rodamientos y los ángulos a los que los cabos entran y salen de ellas pueden afectar todos a la eficiencia de la transmisión.
En un velero compacto como un Class Globe 5.80, la distancia entre el espejo de popa y la caña es corta. Esto puede hacer que sea particularmente importante evitar giros innecesarios, ángulos cerrados o poleas mal alineadas.
Estiramiento y elasticidad de los cabos
Los cabos de gobierno están expuestos a cargas cambiantes, particularmente cuando el velero se mueve a través de las olas. Si un cabo se estira significativamente bajo carga, parte del desplazamiento del servo-péndulo puede ser absorbido por el cabo en lugar de transmitirse a la caña. Esto puede contribuir a una respuesta retardada o a una zona muerta percibida.
Los cabos de bajo estiramiento, el dimensionado adecuado y la inspección regular pueden ayudar a mantener una transmisión consistente. Los materiales de alto rendimiento como el Dyneema pueden ser adecuados, siempre que se seleccionen e instalen correctamente para la aplicación.
Tensión y ajuste
El juego excesivo puede reducir la precisión del gobierno, mientras que la tensión excesiva puede aumentar la fricción o imponer cargas innecesarias al sistema. El objetivo es un circuito correctamente ajustado que se mueva libremente mientras transmite la orden de gobierno de forma fiable.
Mantenimiento e inspección
Los cabos, las poleas, los puntos de fijación y las conexiones de la caña deben revisarse periódicamente para detectar desgaste, rozaduras, alineación y cambios en la tensión. Un circuito de gobierno que funciona bien en una configuración puede requerir ajustes después de cambios en el plano vélico, la carga o la disposición a bordo.
Estas son consideraciones generales de ingeniería para los sistemas de gobierno mediante servo-péndulo. Ayudan a explicar cómo los problemas de los cabos de gobierno pueden afectar al rendimiento, pero no deben utilizarse para atribuir un fallo específico a un material, polea o instalación concretos a menos que esa causa haya sido confirmada en el caso individual.
Referencias: South Atlantic — S 301 / Globe 5.80; Información técnica de South Atlantic; Aplicaciones náuticas del Dyneema; Practical Boat Owner — Guía de veletas.
4.5 Evaluación general de South Atlantic
Los casos de South Atlantic en el material fuente disponible identifican principalmente:
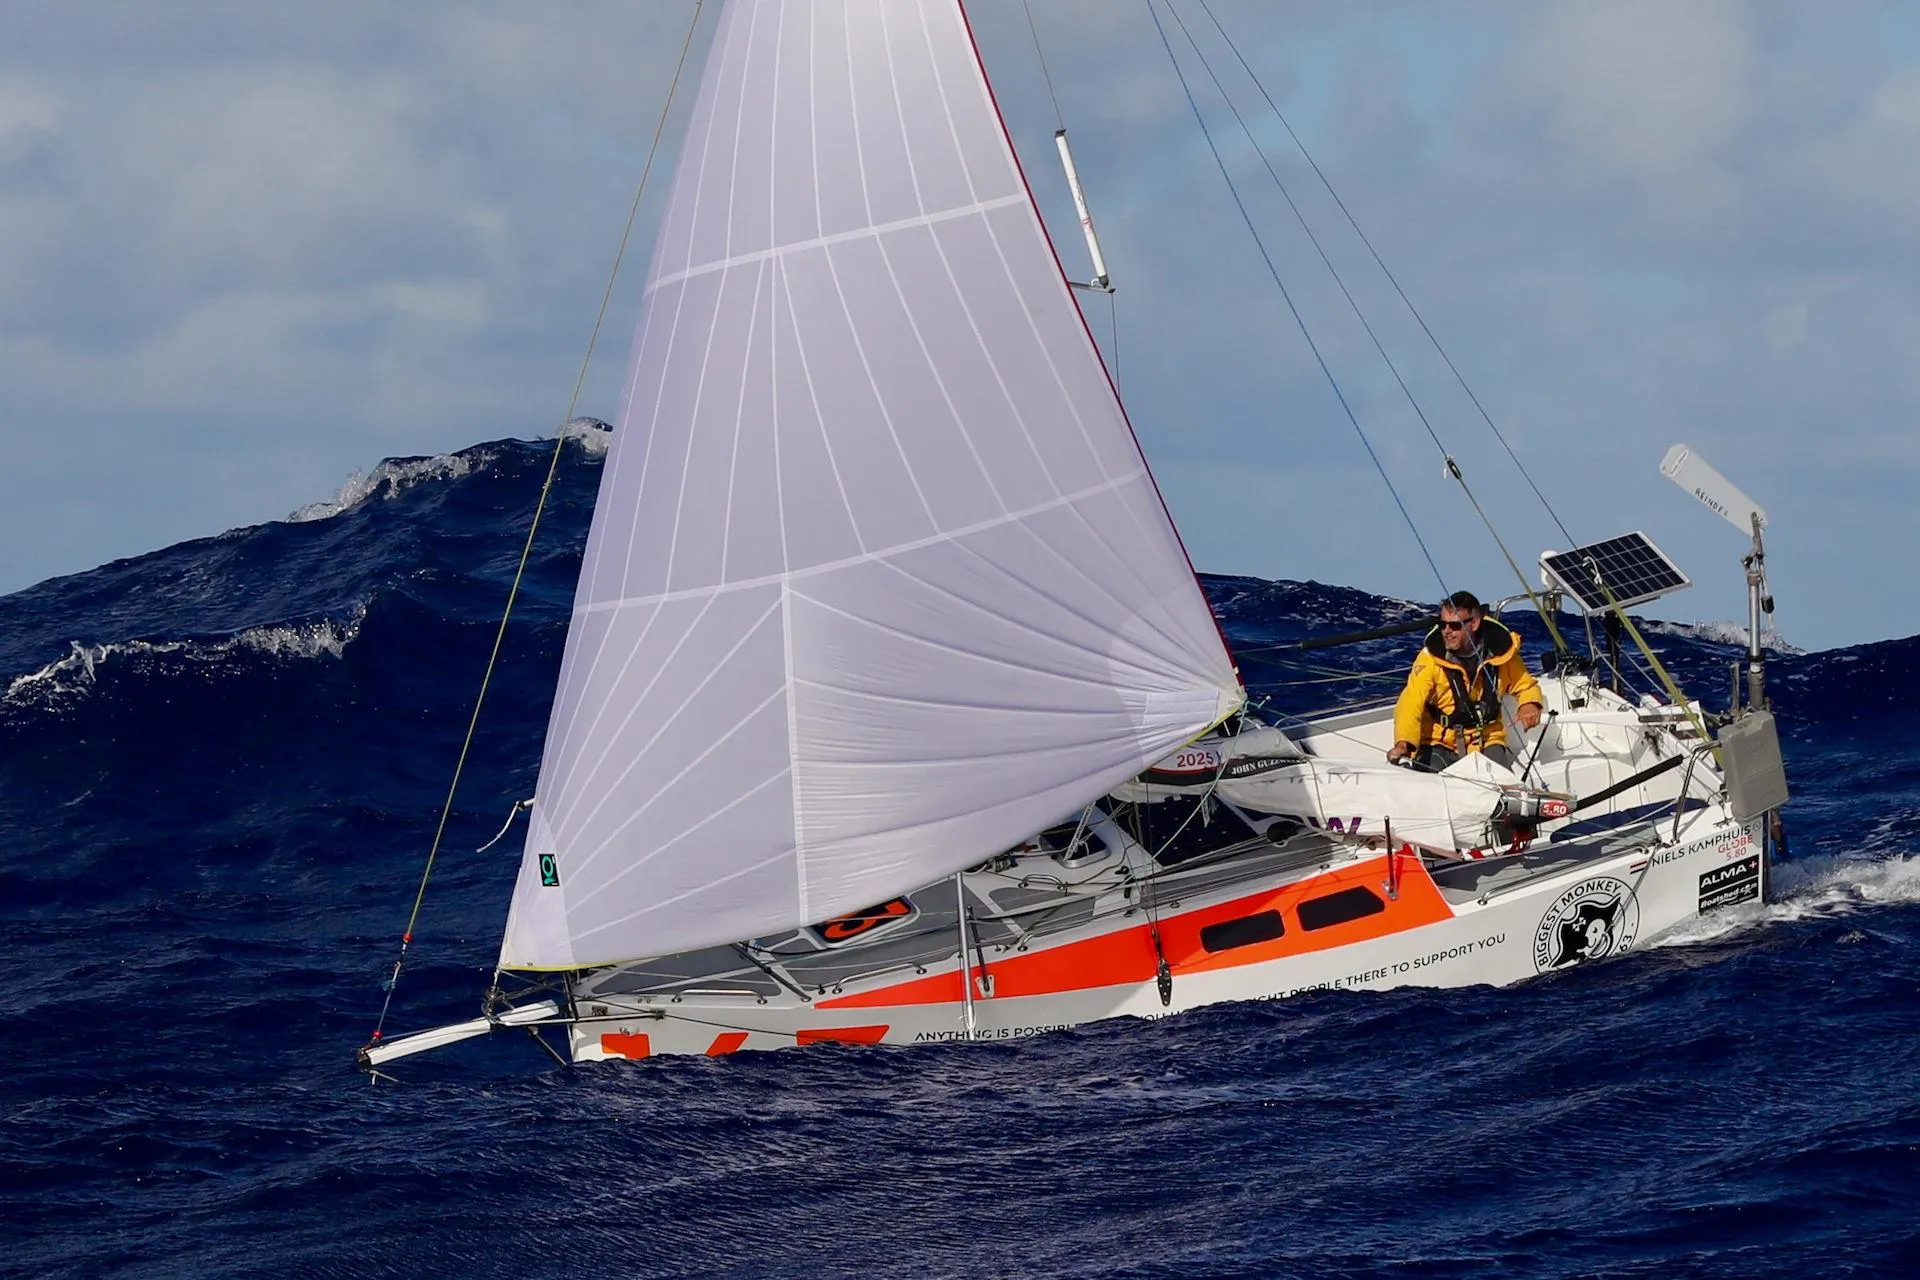
- Sensibilidad de gobierno sobre un casco muy sensible de gobierno.
- La necesidad de optimizar el trimado del plano vélico y la distribución de pesos.
- Selección y ajuste de la veleta.
- Desgaste y fricción de los cabos de gobierno.
- Tensión de los cabos y posibles zonas muertas relacionadas con el juego.
- Mantenimiento y sustitución de equipos durante la regata.
Los relatos disponibles no establecen un patrón recurrente de roturas estructurales en el mecanismo principal de la veleta South Atlantic. Sin embargo, sí muestran que el estado, el guiado y el ajuste de los cabos de gobierno son importantes para lograr una gobierno efectivo durante largos periodos.
Por tanto, es importante evitar describir cada dificultad de gobierno como un fallo de la veleta. Al mismo tiempo, los requisitos de los cabos de gobierno y de instalación siguen siendo parte del rendimiento del sistema completo y deben considerarse al evaluar su idoneidad para uso en navegación oceánica.
5. Análisis Técnico
5.1 El Class Globe 5.80 como plataforma exigente
El Class Globe 5.80 es un velero pequeño, ligero y muy sensible de gobierno. Su comportamiento puede cambiar rápidamente a medida que varían la fuerza del viento, la dirección de propagación de las olas, la configuración del plano vélico y la carga. En una plataforma así, las fuerzas necesarias para mantener un rumbo estable pueden cambiar rápidamente, y un sistema de autogobierno puede tener menos margen de error que en un velero más pesado con mayor estabilidad direccional.
El rendimiento de una veleta está influenciado, por tanto, no sólo por el producto en sí, sino también por la respuesta de guiñada del velero, la resistencia lateral, las características del timón, el equilibrio del plano vélico y la velocidad a través del agua.
Este contexto es esencial al interpretar los informes de sobrecorrección, sensibilidad del gobierno o dificultad para mantener un rumbo en popa.
5.2 Principios del timón auxiliar y del servo-péndulo
Hydrovane utiliza un timón auxiliar independiente. La veleta controla este timón directamente, por lo que el sistema no depende de la misma transmisión por cabos de gobierno al timón principal del velero que un sistema servo-péndulo.
Un sistema servo-péndulo, como Windpilot y South Atlantic, utiliza una pala sumergida que es desviada por el mecanismo de detección del viento. El flujo de agua que actúa sobre la pala genera la fuerza de gobierno, que se transmite mediante cabos al timón o a la caña del velero.
Ambas disposiciones tienen ventajas y limitaciones, y su efectividad depende del velero y de la instalación. Una disposición de timón auxiliar requiere un soporte estructural adecuado y una atención cuidadosa a la alineación y el movimiento del timón. Una disposición servo-péndulo depende de un flujo de agua adecuado, una transmisión eficiente de los cabos de gobierno y compatibilidad con la geometría de gobierno del velero.
Los relatos de la regata demuestran que ningún principio es inmune a los desafíos operativos. También muestran que el tipo de problema puede diferir según el diseño y la integración del sistema.
5.3 Sensibilidad en la dirección y sobrecorrección
Varios competidores informaron de sobrecorrección o dificultad para mantener un rumbo estable en mar formada o confusos. Este comportamiento puede surgir cuando el sistema de gobierno responde a los cambios en el viento aparente y al movimiento del velero de manera que produce correcciones de rumbo repetidas en lugar de asentarse en un rumbo estable.
En un velero pequeño y sensible de gobierno, la guiñada y el balanceo inducidos por las olas pueden causar cambios rápidos en el ángulo del viento aparente. Si el velero está mal equilibrado, puede requerirse que el sistema de gobierno contrarreste momentos de guiñada sustanciales. La actividad de gobierno resultante puede reducir la velocidad y aumentar la fatiga.
Los ajustes posibles incluyen:
- Mejorar el equilibrio del plano vélico y reducir el exceso de tendencia a arribar u orzar.
- Cambiar el plano vélico para reducir las cargas de gobierno.
- Ajustar la sensibilidad o las características de respuesta de la veleta, cuando el sistema lo permita.
- Optimizar el tamaño y la configuración de la veleta.
- Mejorar la estabilidad direccional del velero mediante el uso adecuado de apéndices y la carga.
Estos ajustes no son intercambiables entre sistemas y deben seguir las indicaciones del fabricante correspondiente. Los relatos de la regata ilustran adaptaciones prácticas, pero no constituyen una comparación controlada de la respuesta del gobierno.

5.4 Interferencias ambientales
Los relatos sobre Windpilot ilustran particularmente los efectos de las interferencias ambientales y de disposición.
Para que una veleta detecte correctamente el viento aparente, necesita un camino de flujo de aire sin obstrucciones. Los paneles solares, el aparejo, las velas u otros equipos pueden crear turbulencias o bloquear el viento, dependiendo de su posición relativa a la veleta.
Del mismo modo, una pala sumergida del servo-péndulo necesita un flujo de agua adecuado. Las algas u otro material flotante pueden ensuciar la pala, mientras que la turbulencia del casco, el timón o las tablas de deriva puede perturbar el flujo y reducir la efectividad del gobierno.
Estos factores no son exclusivos de una marca. Son consideraciones para cualquier sistema cuyo funcionamiento dependa del flujo de aire o de la fuerza hidrodinámica. Por tanto, una evaluación cuidadosa de la posición de montaje prevista es importante antes de la instalación.
5.5 El circuito de cabos de gobierno como parte del sistema
Para los sistemas servo-péndulo, el circuito de gobierno es un elemento crítico. Su función es transmitir el movimiento generado por la pala sumergida al mecanismo de gobierno del velero con el mínimo retraso y pérdida.
Un guiado deficiente, fricción innecesaria, juego, estiramiento o rozaduras pueden reducir la precisión de esta transmisión. En un velero pequeño, la geometría compacta puede hacer que un guiado eficiente sea especialmente importante.
Los relatos de South Atlantic que involucran al Sunbear y al Skookum hacen que este punto sea particularmente relevante. El desgaste de los cabos y los ajustes de tensión deben documentarse como problemas del circuito de gobierno a menos que haya evidencia de que los componentes mecánicos principales de la veleta estaban defectuosos.
Esta distinción no hace que el circuito de gobierno sea poco importante. Una veleta que no puede transmitir su orden de gobierno de manera efectiva no ofrecerá un autogobierno satisfactorio, independientemente del estado de su mecanismo principal.
5.6 Instalación e integración estructural
Los relatos sobre Hydrovane destacan las exigencias estructurales y de instalación asociadas al montaje de un timón auxiliar independiente. El espejo de popa debe soportar las fuerzas transmitidas por el conjunto del timón, y la disposición de montaje debe permitir que los componentes se muevan libremente según lo previsto.

El agarrotamiento, la desalineación o una presión de abrazado excesiva pueden perjudicar el movimiento. Puede ser necesario un refuerzo estructural dependiendo de la construcción del velero y de las cargas esperadas.
Los sistemas servo-péndulo también requieren una instalación cuidadosa. Su montaje debe ser seguro y estar apropiadamente alineado, mientras que la pala sumergida debe colocarse para operar en un flujo de agua adecuado. Los cabos de gobierno deben entonces conducirse al mecanismo de gobierno sin fricción ni interferencias innecesarias.
La regata proporciona ejemplos de problemas de montaje y disposición, pero no suministra suficientes datos de ingeniería estandarizados para comparar las cargas estructurales o los márgenes de seguridad de las instalaciones de los distintos fabricantes.
5.7 Mantenimiento y reparabilidad
La navegación oceánica en solitario prioriza el equipo que puede inspeccionarse, mantenerse y repararse a bordo. Los incidentes de la regata muestran las consecuencias de los componentes perdidos, los daños estructurales, el desgaste de los cabos, el ensuciamiento y los problemas de alineación.
Un plan de mantenimiento prudente para alta mar debería incluir:
- Comprobar los elementos de fijación, los puntos de montaje y los componentes móviles.
- Inspeccionar los cabos de gobierno y las poleas para detectar desgaste, rozaduras y alineación.
- Confirmar que los timones, las palas y los enlaces se mueven libremente.
- Comprobar que la veleta tiene un camino de flujo de aire despejado.
- Eliminar el ensuciamiento cuando sea seguro hacerlo.
- Llevar repuestos y herramientas adecuados para el sistema y la instalación.
- Volver a comprobar los ajustes después de cambios importantes en el plano vélico, la carga o la disposición del equipo.
Los requisitos específicos de mantenimiento dependerán del sistema, su antigüedad, su instalación y las condiciones en las que se utilice. Los relatos revisados aquí refuerzan el valor de la inspección preventiva y la capacidad de diagnosticar la fuente real de un problema antes de realizar ajustes en el mar.
6. Resumen Comparativo
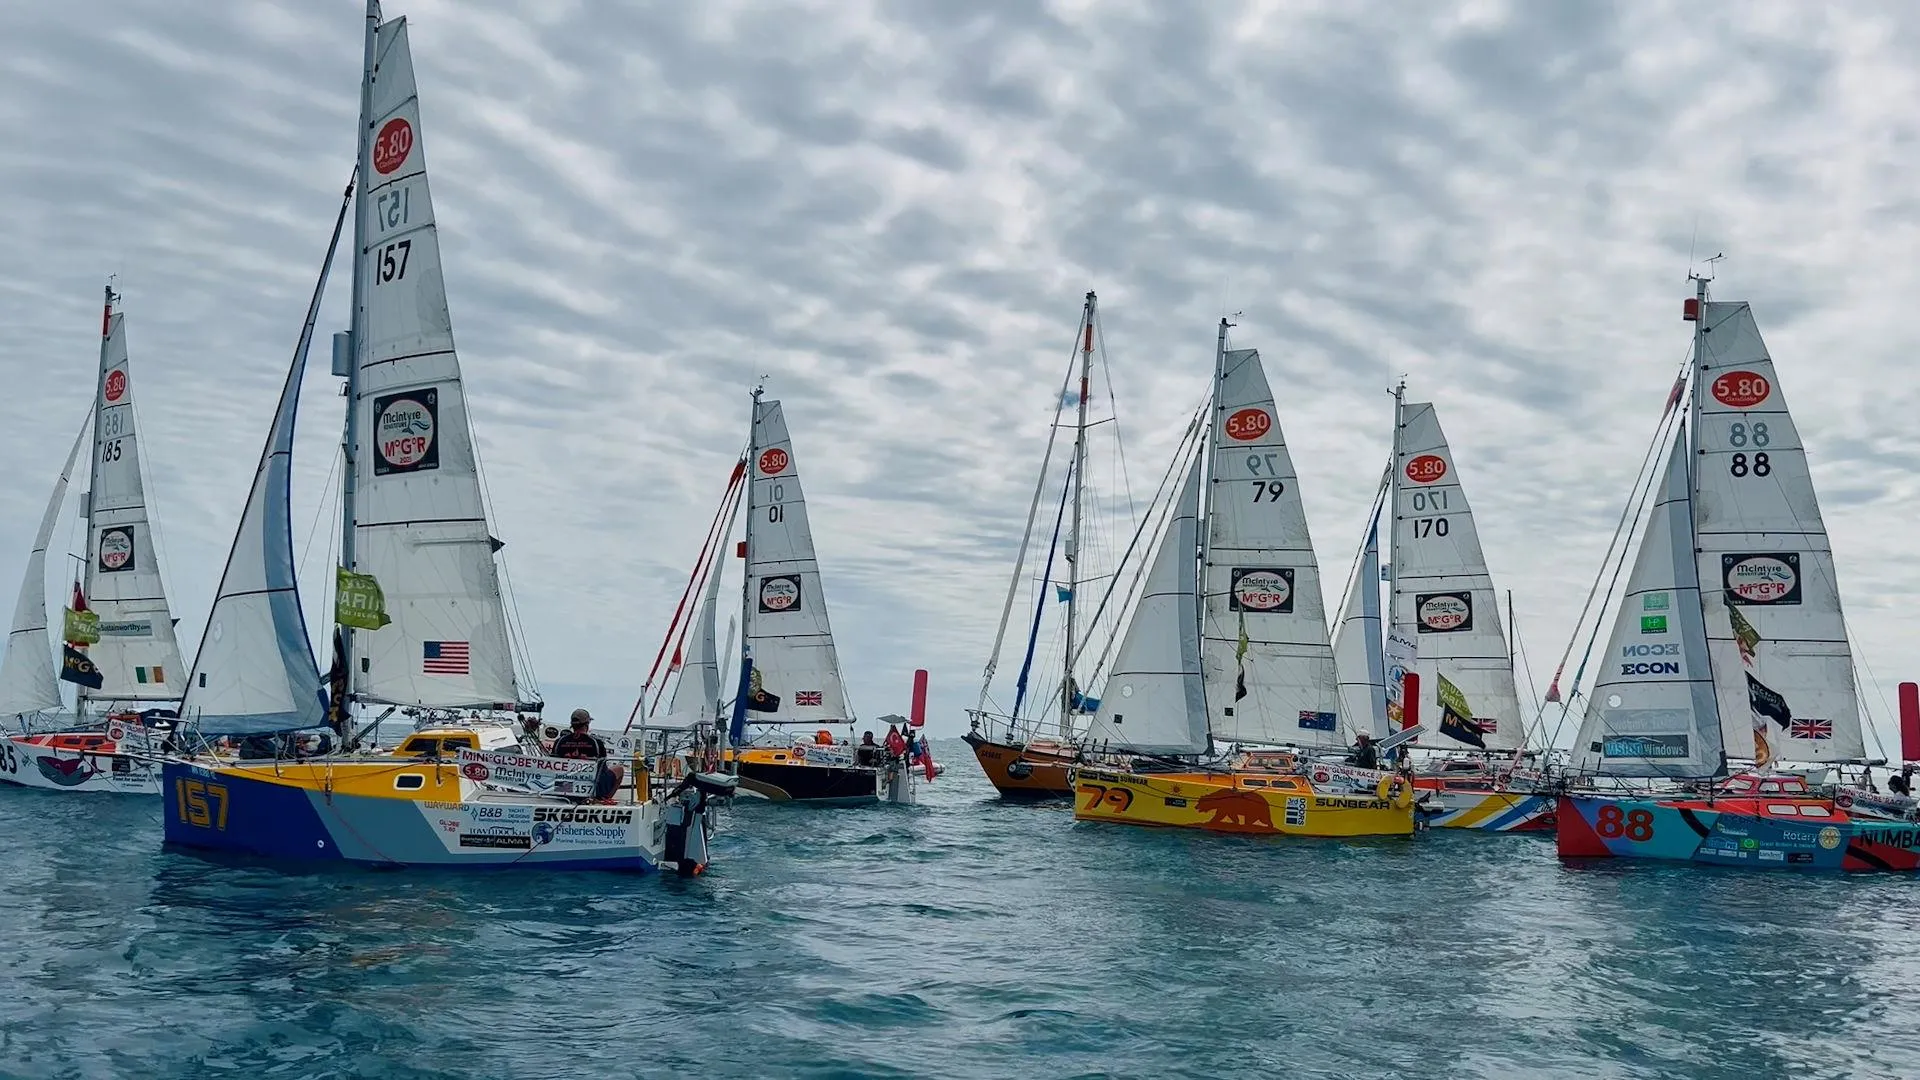
La siguiente tabla resume los tipos de problemas descritos en los relatos disponibles de la regata. No se trata de una clasificación cuantitativa de fiabilidad. El número de incidentes documentados está afectado por el número de veleros que utilizan cada sistema, el detalle disponible en los informes publicados y las diferencias en las condiciones de operación.
| Sistema | Casos reportados | Principales desafíos reportados | Clasificación general |
|---|---|---|---|
| Hydrovane | Ertan Beskardes (Trekka), Jasmine Harrison (Numbatou), Dan Turner (Immortal Game), Renaud Stitelmann (Capucinette), Pilar Pasanau (Peter Punk) |
|
Mezcla de problemas mecánicos, estructurales, de instalación y de rendimiento |
| Windpilot | Jakub Ziemkiewicz (BIBI), Christian Sauer (Argo) |
|
Principalmente desafíos ambientales, de disposición, de montaje y operativos en los casos documentados |
| South Atlantic | Adam Waugh (Little Wren), Eric Marsh (Sunbear), Josh Kali (Skookum) |
|
Principalmente desafíos de configuración, del circuito de gobierno y de mantenimiento en los casos documentados |
6.1 Interpretación de la comparación
Los informes disponibles sugieren diferencias en los tipos de desafíos experimentados, pero no respaldan una clasificación definitiva de la fiabilidad general del producto.
Los usuarios de Hydrovane reportaron una gama más amplia de tipos de incidentes en el material fuente, incluyendo problemas mecánicos y estructurales, agarrotamiento de instalación y dificultades de mantenimiento del rumbo. Los usuarios de Windpilot informaron principalmente de interferencias asociadas al entorno y a la disposición del velero, junto con un problema de alineación del montaje. Los usuarios de South Atlantic describieron principalmente sensibilidad en el gobierno y la importancia de mantener y optimizar el circuito de cabos de gobierno, el equilibrio del plano vélico y las configuraciones.
Estas distinciones son útiles para entender los incidentes, pero no deben interpretarse como una medida completa del rendimiento de cada sistema. Una comparación justa requeriría datos coherentes sobre el número de veleros de la flota, el tiempo total de funcionamiento, las intervenciones de mantenimiento, la calidad de la instalación, las definiciones de fallo y la severidad de las condiciones encontradas.
7. Conclusiones
La regata como prueba exigente
La McIntyre Mini Globe Race 2025–2026 demostró lo exigente que puede ser la navegación oceánica en solitario para el equipo de autogobierno instalado en veleros pequeños, ligeros y muy sensibles de gobierno.
El rendimiento está condicionado por todo el sistema
Las experiencias reportadas muestran que el rendimiento de la veleta está condicionado por la interacción del mecanismo con el casco del velero, la disposición del sistema de gobierno, el plano vélico, la carga, la geometría de instalación y las condiciones del entorno. Un sistema puede estar mecánicamente intacto pero ofrecer un mantenimiento del rumbo deficiente si el velero está desequilibrado, el flujo de aire está obstruido, la pala sumergida está sucia o el circuito de gobierno es ineficiente.
Patrones diferenciados por sistema
Los casos de Hydrovane incluyeron pérdida de componentes mecánicos, daños estructurales, agarrotamiento relacionado con la instalación y sensibilidad del gobierno. Los casos de Windpilot destacaron principalmente el ensuciamiento, las interferencias del flujo de aire y del flujo de agua, y la alineación del montaje. El caso de South Atlantic, el equilibrio del plano vélico y los pesos a bordo, así como la importancia de disposiciones de cabos de gobierno eficientes y bien mantenidas.
La dificultad operativa no es un fallo mecánico
Una conclusión clave es que la dificultad operativa no debe equipararse automáticamente a un fallo mecánico. En particular, el desgaste de los cabos de gobierno, la fricción, el estiramiento y la tensión son parte de la instalación completa del sistema de gobierno mediante servo-péndulo, pero no son necesariamente evidencia de un defecto en el mecanismo principal de la veleta. De manera similar, la sensibilidad del gobierno o la sobrecorrección pueden reflejar el comportamiento combinado del velero, el plano vélico, el estado del mar y las configuraciones del sistema de gobierno.
Valor de la preparación y la adaptación
La regata también subrayó el valor del mantenimiento preventivo, una instalación cuidadosa, repuestos adecuados y la capacidad del patrón para diagnosticar problemas y adaptar la configuración. Estas consideraciones se aplican a los tres sistemas.
Estudios de caso, no una prueba controlada
En definitiva, la evidencia disponible de la regata se trata mejor como un conjunto de valiosos estudios de caso operativos en lugar de una prueba controlada de producto. Ofrece lecciones prácticas para los navegantes que eligen, instalan y mantienen sistemas de Pilotos de viento, mientras deja cualquier comparación definitiva de la fiabilidad a largo plazo a datos más completos y estandarizados.
Fuentes y lecturas adicionales
- McIntyre Mini Globe Race
- Hydrovane
- Windpilot
- South Atlantic
- Practical Boat Owner — Guía de Pilotos de viento
- Practical Boat Owner — Revisión del rendimiento del Globe 5.80
- McIntyre Mini Globe Race — Cronología de la regata